多绕三公里,城市无人机航路更安全吗
多绕三公里,城市无人机航路更安全吗
从麦德林案例看风险选线与真实运行之间距离
引言 / 从一条最短线说起
从麦德林奥维耶多购物中心到圣迭戈购物中心,直达路线约4公里。可是,把它放进真实城市,沿途既有居住区、医院,也有奥拉亚·埃雷拉机场的运行影响范围。无人机失控会影响地面人员;正常飞行时,又可能接近有人航空活动。发表于《Drones》的一项研究以这段模拟配送任务为例,把两类风险画进地图,再看路线会怎样改变。问题也随之变得具体:为了避开局部高风险,多飞三公里是否值得?
Part
01
先把城市读成风险地图
要知道直线穿过了什么,先看图1:机场及敏感设施周边呈现较高的地面风险值,外围则有明显梯度。
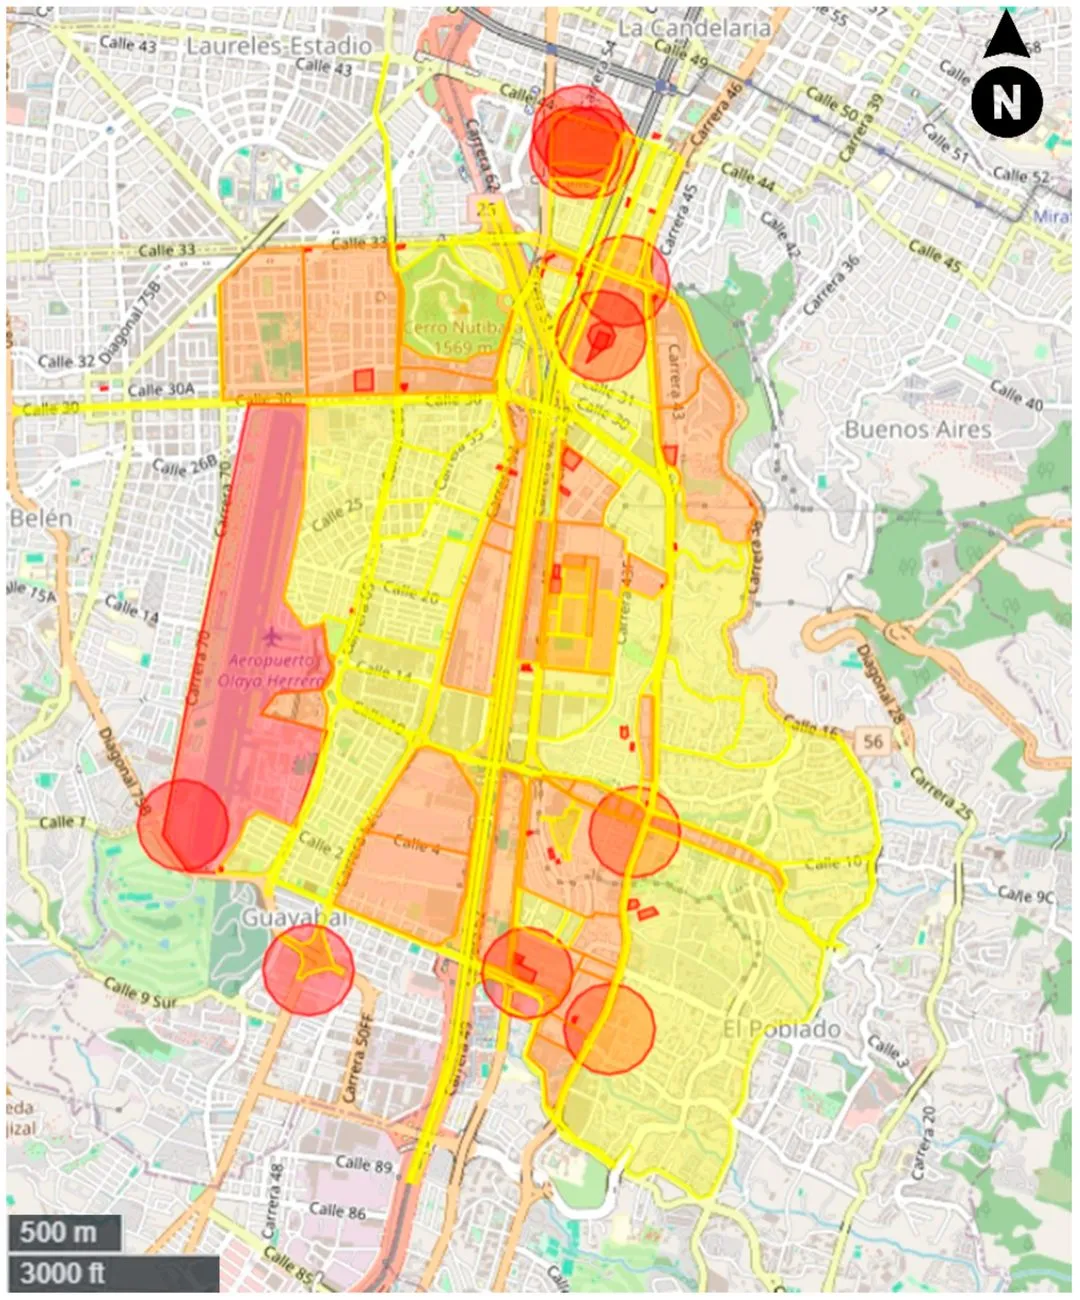
图1 麦德林地面风险分布图
图源:Lozano Tafur 等,Drones 2025,9(12):815,原图5,CC BY 4.0。底图数据:OpenStreetMap。
这张图从哪里来?研究先确定起终点、机型、速度和高度,再从开放地图、人口资料与官方航图中识别机场、医院、道路、住宅和公园。地点先被标出,风险值随后才赋予。这样一来,更换机型或更新资料时,规划者才有办法追查路线为什么改变。
图上的颜色并非准飞或禁飞指令。地面风险回答的是无人机失控后可能影响谁:人口集中处暴露更大,医院、加油站等设施即使占地不广,也不能只按面积轻描淡写。研究采用WorldPop人口网格并参照当地统计资料校准,再结合区域类型、机体尺寸和速度给网格赋值。同一条街,换成更大、更快的无人机,评价就可能改变。
只绕开地面高值区还不够,路线也可能靠近机场的起飞、进近保护面或直升机航路。研究借助官方航空资料,结合拟飞高度,把这些空中约束转成另一张风险图。保护面给出了可核对的空间边界,但不能告诉我们某一时刻究竟有哪些航空器经过;它服务于飞行前的战略规划,临场交通仍要另行核实。
两张图形成后,作者在地面与空中事件相互独立的假定下,将它们融合成逐网格的综合风险值。图2里,机场跑道及进近区域与城市设施周边的高值同时显现,原本分开的两种暴露有了共同的空间坐标。这里的数值用于比较同一模型条件下的相对风险,例如0.8不能直接解释为事故发生概率。
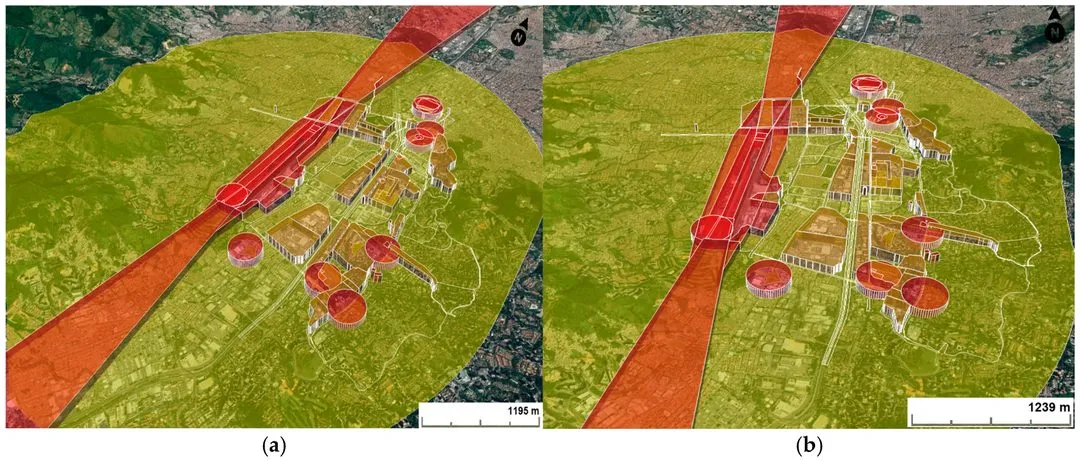
图2 麦德林地空融合风险的三维与二维视图
图源:Lozano Tafur 等,Drones 2025,9(12):815,原图8,CC BY 4.0。底图数据:OpenStreetMap等。
Part
02
多绕三公里,换来的是什么
风险地图有了,路线才开始搜索。研究把网格风险转成通行代价,让A*算法同时考虑暴露与航程,得到图3中的两条线。直达线长4045米,优化线长7170米,多绕约77%;按论文采用的20米/秒估算,飞行时间从3.37分钟增至5.98分钟。优化线向外弯曲,绕开了论文地图上机场附近的局部高值区。
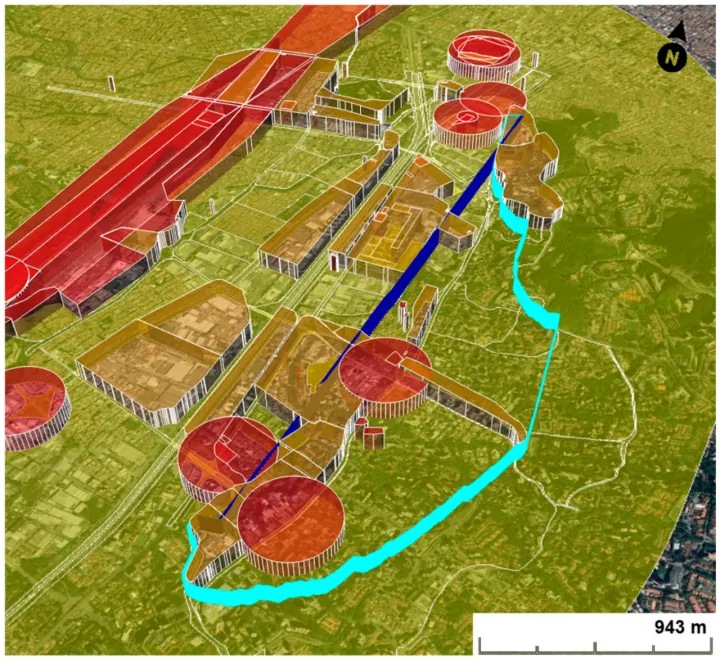
图3 直达线与A*优化线的空间对比
图源:Lozano Tafur 等,Drones 2025,9(12):815,原图9,CC BY 4.0。地图数据见原论文;本图青色为优化路线。
绕行首先改变了风险出现的位置和强度。按论文表7,直达线有7.4%的路段落在极高风险区,优化线为0;沿程平均风险从0.71降到0.63,最大局部值从1.00降到0.77。图4的风险剖面把沿途峰值展开,比单独看一个平均数更容易发现需要重点核对的区段。不过,0.77在论文分级中仍属于高风险,路线优化并未消除所有风险。
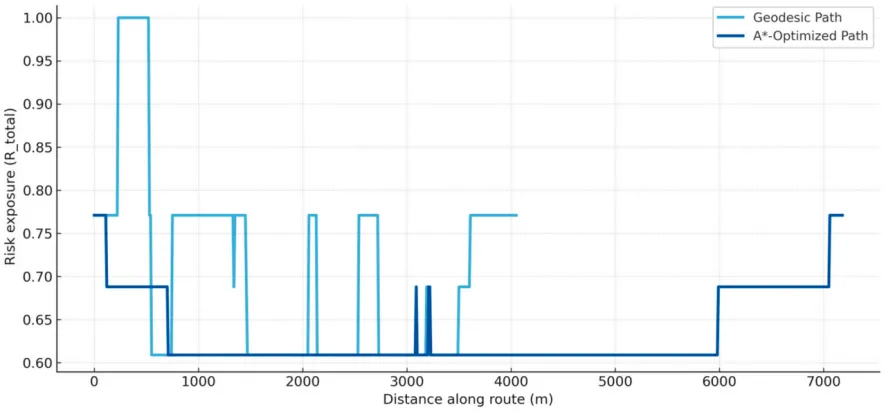
图4 两条路线的沿程风险剖面
图源:Lozano Tafur 等,Drones 2025,9(12):815,原图10,CC BY 4.0。原图9与原图10的路线配色不同,请按各图图例辨认。
绕行还有另一笔账:沿线网格风险值之和,直达线是287.30,优化线却升至455.27。路程变长,累计经过的网格也更多;累计值与平均值、峰值回答的是不同问题。因此,这个案例能支持“避开极高风险路段、压低局部峰值”的判断,却不能写成“所有风险指标都下降”。评价一条走廊,航程、时间、风险峰值和极高风险段占比需要一起摆出来。
7.17公里仍在论文所用机型的标称航程内,但真实配送还要计算载荷、风雨、备选路线与电量余量。起降点如果位于高风险区,算法也无法靠中途绕行抹去这段暴露;靠近机场的区段还需核对当时的空域状态、运行时段和应急安排。图上可行的路线,距离实际获准飞行仍有一段工作。
结语 / 从候选线走向可运行走廊
麦德林案例的价值,是把“哪里风险高”推进到“这次任务怎样走”,并把绕行的收益与代价同时留在结果里。它目前主要使用静态图层,尚跟不上人流、有人航空活动和天气的时段变化。下一步需要为数据标注更新时间,用真实飞行与近失数据校准权重,并检验多机同时运行时走廊是否仍可用。只有风险地图能随条件更新,残余风险也有办法逐段核对,一条计算出的候选线才可能成为可靠的城市低空运行安排。
参考论文:Lozano Tafur 等,Risk-Based Design of Urban UAS Corridors,Drones,2025,9(12):815。DOI:10.3390/drones9120815。
互动问题:
1. 地面与空中风险按独立事件融合,会遗漏哪些相互关联的风险?
2. 路线增长77%、累计风险上升,但平均风险和峰值下降,安全收益该如何衡量?
3. 人口、天气和有人机流量不断变化,静态风险图如何支撑实际飞行决策?
☆ END ☆
监制/于浩轩
责编/韩欣芮
主编/于浩轩
编辑/ 杨云贺 王佳颖 郭雨薇 韩欣芮
审核/韩欣芮
©询航探穹